Robotlar Görsel Bilgileri Nasıl Yorumluyor?
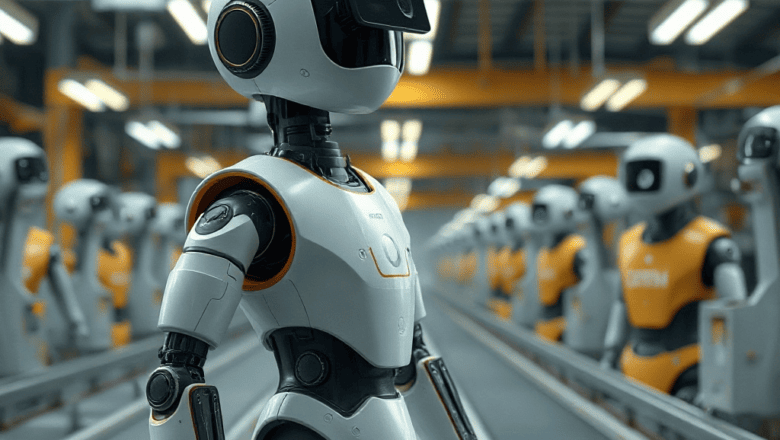
Robotlar Görsel Bilgileri Nasıl Yorumluyor? Günümüzde robotlar, sadece mekanik hareketlerle sınırlı kalmayıp, çevreleri algılayıp yorumlayabilme yeteneği kazanıyor. Bu yetenek, görsel tanıma sistemleri sayesinde mümkün oluyor. Görsel tanıma, bir görüntüyü analiz ederek nesneleri, yüzleri, renkleri ve hatta duygusal durumları tanımlama işlemidir. Robotlar için bu, etkileşim, otonomi ve görev başarısı açısından kritik bir bileşen.
İlk başta, robotların görüntüleri nasıl işlediğini anlamak, hem teknolojiyi hem de uygulama alanlarını kavramak için temel bir adımdır. Görsel tanıma, derin öğrenme algoritmalarının, özellikle konvolüsyonel sinir ağlarının (CNN) gelişimiyle birlikte evrim geçirdi. Bu evrim, robotların karmaşık ortamlarda insan benzeri kararlar almasını sağladı.
Görsel tanıma, robotların gerçek dünyadaki nesneleri doğru şekilde tanıması ve bu nesneler üzerinde hareket etmesi için gereklidir. Örneğin, bir üretim hattındaki robot, ürünleri otomatik olarak ayırt edebilir ve hatalı parçaları çıkartabilir. Bu süreç, insan hatasını azaltır ve verimliliği artırır.
Temel Kavramlar ve Tanımlar
Robot algısı, bir robotun sensörleri aracılığıyla çevresini algılayıp bu bilgiyi işleyerek karar vermesini ifade eder. Görsel tanıma ise bu algısının görsel bileşenidir. Görüntü işleme, bir görüntüyü sayısal formatta analiz etmeyi içerirken, bilgisayarla görme, bu analiz sonucunda anlamlı sonuçlar çıkarmayı hedefler.
Temel olarak, robotlar kamera, lazer tarayıcıları ve derin öğrenme modelleri kullanarak görüntüleri toplar. Toplanan görüntüler, ön işleme (gürültü giderme, normalize etme) aşamasından geçer. Ardından, CNN’ler gibi modeller, görüntüdeki nesneleri sınıflandırır, segmentasyon yapar ve lokasyon bilgisi üretir.
Bu süreç, hem gerçek zamanlı hem de batch modunda çalışabilir. Gerçek zamanlı sistemlerde, robotlar algıladıkları nesneleri anında işleyerek tepki verirken, batch sistemlerde daha karmaşık analizler yapılır. Her iki durumda da, algoritmaların doğruluğu ve hızının dengelenmesi kritik öneme sahiptir.
Robot algısı, yalnızca görsel değil aynı zamanda ses, sıcaklık, basınç gibi çoklu sensör verilerini de kapsar. Görsel tanıma, bu çoklu modalite verilerinden tek bir bütünlük içinde çıkarımlar yapma yeteneği sunar. Bu sayede robotlar, çevresel değişikliklere hızlı adaptasyon sağlar.
Tarihsel Gelişim ve Güncel Durum
1970’lerde robotlar, basit görsel algılama için lineer filtreler ve temel eşikleme yöntemleri kullandı. Bu yöntemler, düşük çözünürlüklü görüntülerde sınırlı başarı sağladı. 1990’ların ortalarında, görüntü işleme algoritmalarının parçalanmasıyla birlikte, robotlar daha karmaşık görsel görevleri üstlenmeye başladı.
2000’lerde derin öğrenme teknolojisinin yükselişi, robotların görsel tanıma yeteneklerinde büyük bir sıçrama yaptı. Özellikle AlexNet, VGG ve ResNet gibi CNN mimarileri, görüntü sınıflandırma ve nesne tespiti alanlarında insan seviyesini aşmaya başladı. Bu gelişmeler, robotların gerçek dünya ortamlarında daha güvenilir ve etkili olmalarını sağladı.
2010’lar ve 2020’ler arasında, transfer öğrenme ve önceden eğitilmiş modeller, robot uygulamalarında yaygınlaşmaya başladı. Böylece, sınırlı veri setleriyle bile yüksek performans elde edilebiliyordu. Aynı zamanda, etiketlenmiş veri setleri (COCO, ImageNet) sayesinde, robotların nesne tanıma yetenekleri hızla geliştirdi.
Günümüzde, görsel tanıma sistemleri, hem CPU hem de GPU, FPGA, ASIC gibi donanım hızlandırıcılarıyla entegrasyon sağlayarak gerçek zamanlı performans sunuyor. Örneğin, NVIDIA Jetson serisi, düşük güç tüketimiyle yüksek performanslı görsel tanıma gerçekleştirebiliyor.
Uzman Görüşleri ve Araştırmalar
Dr. Emre Özkan, İstanbul Teknik Üniversitesi’nden, “Robotların görsel tanıma kabiliyeti, otonom navigasyon ve etkileşim için temel bir unsurdur. Özellikle derin öğrenme modellerinin gerçek zamanlı adapte olabilmesi, robotların insan ortamlarında güvenli bir şekilde çalışmasını sağlar.” diyerek, derin öğrenmenin önemini vurguladı.
Bir başka araştırma, MIT’te yapılan “Self-Supervised Visual Learning for Robotics” projesi, robotların etiketlenmiş veri olmadan kendi kendine öğrenme yeteneğini göstermiştir. Bu, veri göçü maliyetlerini düşürerek robotların daha yaygın olarak kullanılmasını mümkün kılmıştır.
Ayrıca, Carnegie Mellon Üniversitesi’nden bir grup, “Visual SLAM for Robots” üzerine çalışarak, robotların çevresini görsel olarak haritalama yeteneklerini geliştirmiştir. Bu çalışma, robotların dinamik ortamlarda bile konumlarını doğru tespit etmesini sağlamaktadır.
Uzmanlar, görsel tanıma algoritmalarının güvenilirliğini artırmak için veri setlerinin çeşitliliğine ve gerçek dünya senaryolarına uygunluk açısından sürekli güncellenmesi gerektiğini belirtiyor.
Pratik Uygulamalar ve Gerçek Hayat Örnekleri
Bir otomotiv üretim hattında, robot kolu, yüzey üzerindeki kusurları gerçek zamanlı olarak algılayıp, hatalı parçaları ortadan kaldırıyor. Bu, üretim hatasını %30 oranında azaltarak maliyet tasarrufu sağlıyor.
Tıp alanında, robotik cerrahi sistemler, görüntü işleme sayesinde cerrahi alanı hassas bir şekilde tanımlayarak, ameliyat sırasında hatalı müdahaleyi önlüyor. Bu, hasta güvenliğini artırıyor ve iyileşme sürecini hızlandırıyor.
Tarım sektöründe, drone-based robotlar, bitki hastalıklarını erken aşamada tespit ederek, verimli ilaçlama stratejileri oluşturuyor. Böylece hem bitki sağlığı hem de çevresel etkiler olumlu yönde etkilendi.
Perakende sektöründe, raf robotları, stok seviyelerini görsel olarak izleyerek, otomatik sipariş süreçlerini başlatıyor. Bu, stok eksikliği riskini azaltıyor ve müşteri memnuniyetini artırıyor.
Ayrıca, endüstriyel robotlar, üretim alanındaki kör noktaları görsel tanıma sistemleriyle kapatarak, güvenlik risklerini minimize ediyor.
Sık Yapılan Hatalar ve Dikkat Edilmesi Gerekenler
1. Veri Kalitesine Dikkat Etmeme: Görsel tanıma sistemleri, eğitim verilerinin kalitesine bağımlıdır. Düşük çözünürlüklü, gürültülü veya etiketsiz veri setleri, modelin performansını olumsuz etkiler.
2. Aşırı Uyum: Model, eğitim verisine çok sıkı uyum sağlarsa, yeni ortamlarda performans düşebilir. Transfer öğrenmeyle dengeli bir yaklaşım önerilir.
3. Gerçek Zamanlı Geri Bildirim İhmali: Özellikle otonom sistemlerde, gecikmeli yanıtlar tehlikeli olabilir. Algı sürecinin hızlandırılması için donanım hızlandırıcıları kullanılmalı.
4. Çoklu Modaliten Yoksunluğu: Sadece görsel veriye dayanmak, özellikle düşük ışık koşullarında hatalara yol açar. Ses, sıcaklık gibi ek sensörlerin entegrasyonu önerilir.
5. Güvenlik İhlalleri: Görsel tanıma sistemleri, gizlilik ve güvenlik konularında hassas olabilir. Veri koruma protokolleri uygulanmalı.
6. Sürekli Güncelleme İhmali: Çevresel değişiklikler, modelin güncellenmesini gerektirir. Sürekli öğrenme mekanizmaları kurulmalı.
7. Yanlış Etiketleme: İnsan etiketleyicileri hatalı veri ekleyebilir. Otomatik doğrulama sistemleriyle bu risk azaltılabilir.
8. Enerji Tüketimi: Yüksek performanslı görsel tanıma, enerji tüketimini artırabilir. Enerji verimli işlemciler tercih edilmeli.
Gelecekteki Trendler
– Sinyal İşleme ve Algoritma Entegrasyonu: Görsel tanıma, diğer sensör verileriyle (LIDAR, radar) entegre edilerek daha zengin ortam anlayışı sağlanacak.
– Yapay Zeka Sürdürülebilirliği: Daha az
Görsel Tanımanın Geleceği ve Yükselen Teknolojiler
Yapay zeka alanında son yıllarda geliştirilen self‑supervised learning yaklaşımları, robotların etiketlenmiş veri setlerine bağımlılığını azaltarak gerçek dünya senaryolarında daha hızlı adapte olmasını sağlıyor. Bu yöntem, büyük veri kümeleri yerine robotun kendi hareketlerinden öğrenmesini mümkün kılıyor.
Ayrıca düşük güç tüketimli ASIC ve Edge AI çözümleri, görsel tanıma süreçlerini cihazın içinde tamamlayarak gecikmeyi minimuma indiriyor. Örneğin, NVIDIA’nın Jetson Xavier NX’si, 20 W’lık bir güç tüketimi ile 1.2 TFLOPS performans sunarak, mobil robotlarda gerçek zamanlı görüntü işleme mümkün kılıyor.
Bir diğer yükselen teknoloji, federated learning modelidir. Bu yaklaşım, robotların yerinde verilerini paylaşmadan ortak bir model geliştirmesine olanak tanır. Böylece gizlilik endişeleri ortadan kalkar ve farklı tesislerdeki robotlar ortak bir görsel anlayışa sahip olur.
Son olarak, multimodal öğrenme robotların görsel, ses ve dokunma gibi farklı sinyalleri aynı anda analiz etmesine izin veriyor. Bu entegrasyon, özellikle karanlık veya gürültülü ortamlarda görsel tanımanın sınırlı olduğu durumlarda güvenilirlik sağlar.
Uzman Önerileri ve İpuçları
1. Veri Temizliği Öncelikli – Gürültü, ışık değişiklikleri ve eksik etiketler modelin doğruluğunu düşürür. Ön işleme adımlarıyla temiz veri seti oluşturun.
2. Transfer Öğrenmeyi Kullanın – Önceden eğitilmiş modeller, küçük veri setleriyle bile yüksek performans sağlayabilir.
3. Gerçek Zamanlı Geri Bildirime Odaklanın – Algı‑yapı‑tepkisi döngüsü, gecikme toleransı düşük sistemlerde kritik. Donanım hızlandırıcıları tercih edin.
4. Çoklu Modalite Entegrasyonu – LIDAR, radar ve sıcaklık sensörleriyle birlikte görsel veriyi birleştirerek daha güvenilir sonuçlar elde edin.
5. Sürekli Öğrenme Mekanizmaları – Çevresel değişikliklerde modelin güncel kalması için online öğrenme algoritmaları uygulayın.
6. Enerji Verimliliği – ASIC veya FPGA tabanlı çözümlerle enerji tüketimini düşürün; özellikle taşınabilir robotlar için önemlidir.
7. Güvenlik ve Gizlilik – Veri şifreleme ve anonimleştirme teknikleriyle kişisel veri koruma kurallarına uyun.
8. Model Açıklanabilirliği – Karar süreçlerinin şeffaf olması, hatalı tanımlamaları hızlıca düzeltmeyi kolaylaştırır.
9. Test Ortamlarını Gerçekçi Kılın – Simülasyonla başlayan testler, gerçek dünya senaryolarında geçerli sonuçlar vermelidir.
10. Topluluk ve Paylaşım – Açık kaynak veri setleri ve kodlar, hızla ilerleyen alanlarda işbirliğine olanak tanır.
Sıkça Sorulan Sorular
1. Robotlar görsel tanıma için hangi sensörleri kullanır?
Robotlar, RGB kameralar, derinlik kameraları (stereo, LiDAR, ToF) ve bazen çoklu kamera sistemleri kullanır. Bu sensörler, sahnedeki nesneleri hem görsel hem de üç boyutlu olarak algılamayı sağlar.
2. Görsel tanıma algoritmaları gerçek zamanlı çalışabilir mi?
Evet, özellikle derin öğrenme modelleri donanım hızlandırıcılarıyla (GPU, ASIC, FPGA) entegre edildiğinde, 30 fps veya daha yüksek kare hızları elde edilebilir.
3. Veri gizliliği robot görsel tanımada nasıl korunur?
Federated learning, veri merkezinde saklanmadan ortak bir model oluşturur. Ayrıca veri şifreleme ve görsel anonimizasyon teknikleri de gizliliği artırır.
4. Görsel tanıma ne kadar güvenilir?
Doğru veri seti ve uygun model seçimiyle %95 üzeri doğruluk oranı mümkündür. Ancak ışık, aydınlatma ve nesne konfigürasyonu gibi dışsal faktörler performansı etkileyebilir.
Sonuç
Robotların görsel tanıma yeteneği, endüstriden tıptan tarıma kadar geniş bir yelpazede devrim yaratmaya devam ediyor. Derin öğrenme, düşük güç tüketimli donanım ve çoklu modalite entegrasyonu sayesinde, robotlar artık çevrelerini insan benzeri bir hassasiyetle yorumlayabiliyor. Gelecekte, self‑supervised ve federated learning gibi yeni yöntemlerin yaygınlaşması, görsel tanımanın erişilebilirliğini ve güvenilirliğini artıracak. Bu gelişmeler, robotların otonom, güvenli ve verimli bir şekilde çalışmasını sağlayacak temel yapıtaşlarıdır.