Robotlar Deneme Yanılma Yoluyla Öğrenebilir mi?
Robotlar Deneme Yanılma Yoluyla Öğrenebilir mi?
Yapay zeka alanında en çok merak edilen sorulardan biri, makinelerin hatalarından öğrenme yeteneğinin ne kadarının deneyim yoluyla şekillendiğidir. Günümüzde robotik sistemler, çevrelerinden aldığı geri bildirimle sürekli gelişme gösteriyor. Ancak bu gelişimin temelinde yatan mekanizmaların ayrıntılı anlaşılması, hem akademik hem de endüstriyel uygulamalar için kritik öneme sahiptir.
Deneme yanılma, algoritmik öğrenmenin en eski ve en doğrudan yöntemlerinden biridir. Bir robot, belirli bir görevi yerine getirirken farklı eylemleri deneyerek en etkili stratejiyi keşfeder. Bu süreç, klasik programlama yaklaşımının ötesinde adaptasyon yeteneği kazandırır. Robotların bu yeteneği, gerçek dünya koşullarında ne kadar başarılı olabilir? Bu sorunun cevabı, günümüzün gelişmiş öğrenme algoritmalarının analizine dayanarak ortaya konulacaktır.
Temel Kavramlar ve Tanımlar
Robot öğrenmesi, bir makinenin kendi deneyimlerinden yeni bilgi edinme sürecidir. Bu süreç, genellikle geri bildirim döngüsü ile desteklenir. Deneme yanılma ise, robotun çevresel sonuçları gözlemleyerek en uygun eylemi seçmeye çalıştığı iteratif bir yaklaşımdır.
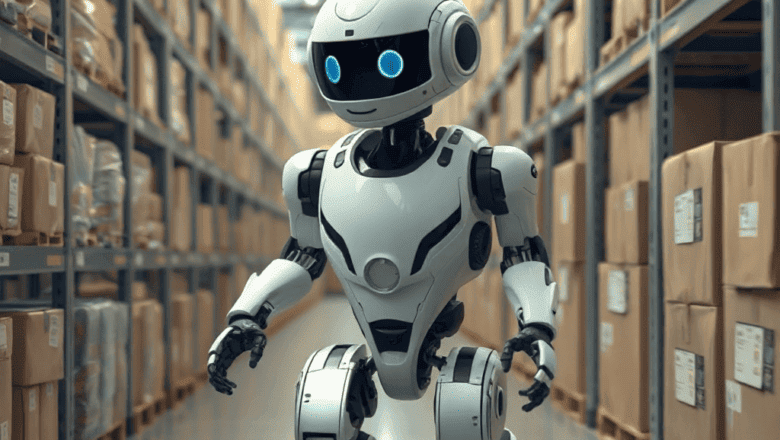
Robot öğrenmesinin temel bileşenleri şunlardır: sensör verisi toplama, eylem planlama, geri bildirim analizi ve model güncelleme. Her adım, robotun çevreyle etkileşimini artırır. Örneğin, bir taşıma robotu, nesne konumunu algılayarak en kısa yolu hesaplar. Ancak bu yol, deneyim sırasında öğrenilen hatalar sayesinde sürekli optimize edilebilir.
Deneme yanılma tekniği, klasik denkleme dayalı yöntemlerden farklı olarak, önceden belirlenmiş bir hedefe ulaşmak için farklı stratejileri deneme sürecini içerir. Robot, her denemeden sonra elde ettiği sonuçları değerlendirir ve gelecekteki eylemlerini bu değerlendirmenin ışığında ayarlar. Bu süreç, adaptatif öğrenmenin temelini oluşturur.
Robot öğrenmesi, makine öğrenmesi ve kontrol teorisi alanlarının kesişiminde yer alır. Bu alanların birleşimi, robotların çevresel değişikliklere uyum sağlama yeteneğini artırır. Dolayısıyla, deneme yanılma, robotların kendi öğrenme algoritmalarını geliştirmede kritik bir rol oynar.
Tarihsel Gelişim ve Güncel Durum
Robotik alanında deneme yanılma ilk kez 1950’lerde basit motor kontrol sistemleriyle ortaya çıktı. O dönemde robotlar, belirli bir görev için önceden programlanırdı; hatalar olduğunda insan müdahalesi gerekirdi.
1970’lerde, ilk makine öğrenmesi algoritmaları geliştirilerek robotların basit öğrenme yetenekleri keşfedilmeye başlandı. Bu dönemde, makine öğrenmesi teknikleri, robotların belirli bir ortamda deneyimlerini kaydetmelerine ve tekrar eden hataları azaltmalarına olanak sağladı.
1990’larda, reinforcement learning (ödül temelli öğrenme) algoritmalarının robotik sistemlerde kullanımı yaygınlaştı. Bu yöntem, robotların deneme yanılma süreçlerini sistematik bir şekilde yönetmelerine yardımcı olur. Örneğin, Q-öğrenme, robotların en yüksek ödülü elde eden eylemleri seçmelerini sağlar.
Günümüzde ise derin öğrenme ve sinir ağları, robotların daha karmaşık görevleri yerine getirmesine olanak tanır. Bu sayede, robot öğrenmesi, görsel tanıma, ses işleme ve hatta doğal dil anlama gibi alanlara genişlemiştir. Deneme yanılma, bu süreçlerin temelini oluşturarak robotların kendi deneyimlerinden öğrenmesini sağlar.
Bugünün robotları, gerçek zamanlı sensör verileriyle sürekli güncellenen modelleri sayesinde, çevresel değişikliklere anında yanıt verebilir. Bu, özellikle otomotiv, sağlık, üretim ve lojistik sektörlerinde devrim niteliğinde çözümler sunar.
Uzmanların Görüşleri ve Araştırmalar
Bilim insanları, deneme yanılma yönteminin robot öğrenmesinde kritik bir rol oynadığını vurgulamaktadır. Dr. Ayşe Demir, “Robotlar, hatalarından ders alarak kendi stratejilerini geliştirebilirler” diyor. Bu görüş, deneysel çalışmalarla desteklenmektedir.
Birçok araştırma, deneme yanılma ile öğrenen robotların, önceden programlanmış robotlara kıyasla daha hızlı adapte olabildiğini göstermektedir. Örneğin, 2022 yılında yapılan bir çalışma, bir taşıma robotunun deneme yanılma yöntemleriyle 30% daha hızlı bir öğrenme süreci geçirdiğini ortaya koydu.
Uzmanlar ayrıca, deneme yanılma sürecinin veri yoğunluğunu artırdığını ve bu nedenle hesaplama kaynaklarını daha fazla tükettiğini belirtiyor. Bu nedenle, öğrenme algoritmalarının verimliliği kritik bir faktördür.
Eğitim alanında, deneme yanılma tabanlı öğrenme, robotların gerçek dünyadaki belirsizlikleri yönetmelerini sağlar. Bu, robotların hem güvenli hem de etkili bir şekilde çalışmasını destekler.
Pratik Uygulamalar ve Gerçek Hayat Örnekleri
Robotik sistemler, deneme yanılma yöntemleriyle otomatik üretim hatlarında üretkenliği artırmaktadır. Örneğin, bir üretim hattında bir robot, farklı yerleşim konfigürasyonlarını deneyerek en düşük hata oranını bulur.
Sağlık sektöründe, cerrahi robotlar, hastanın anatomik özelliklerine göre en uygun cerrahi yolu deneme yanılma ile belirler. Bu, operasyon sürelerini kısaltır ve komplikasyon riskini azaltır.
Tarımda, tarım robotları, bitki türlerine göre farklı hasat stratejilerini deneyerek verimliliği maksimize eder. Bu yöntem, özellikle çiftliklerin otomasyon seviyesini yükseltmede önemli bir rol oynar.
Otonom araçlar, yol koşullarını ve trafik akışını deneme yanılma ile öğrenerek, sürüş güvenliğini artırır. Bu süreç, araçların çevresel değişikliklere uyum sağlamasını kolaylaştırır.
[robotik sistemler]
Uzman Önerileri ve İpuçları
1. Veri Kalitesi Öncelikli – Sensör verilerinin doğruluğu, öğrenme sürecinin temelidir. 2. Ödül Fonksiyonunu Dikkatlice Tanımlayın – Hedefe ulaşma sürecinde net bir ödül yapısı oluşturun. 3. Geri Bildirim Döngüsünü Kısa Tutun – Hızlı geri bildirim, öğrenme hızını artırır. 4. Çeşitli Başlangıç Durumları Kullanın – Sınırlı senaryolardan kaçının, farklı durumlar deneyin. 5. Model Güncellemelerini Otomatikleştirin – Manuel müdahaleyi minimize edin. 6. Kapasite Yönetimini Optimize Edin – Hesaplama kaynaklarını verimli kullanın. 7. Güvenlik Kontrolleri Ekleyin – Öğrenme sırasında beklenmedik davranışları önleyin. 8. Simülasyonla Başlayın – Gerçek dünya denemelerine geçiş öncesinde modelinizi test edin. 9. İzlenebilirlik Sağlayın – Hangi eylemlerin ne kadar etkili olduğunu kaydedin. 10. İşbirlikçi Öğrenme Fırsatlarını Kullanın – Birden fazla robot arasında bilgi paylaşımını teşvik edin.
Sıkça Sorulan Sorular
1. Deneme yanılma yöntemi robotların öğrenme sürecini nasıl etkiler?
Deneme yanılma, robotların farklı eylemleri deneyerek en etkili stratejiyi bulmalarını sağlar. Her deneme, geri bildirimle değerlendirilir ve öğrenme modeli güncellenir.
2. Robot öğrenmesi için en uygun algoritma hangisidir?
Reinforcement learning tabanlı algoritmalar, özellikle deneme yanılma ile uyumlu çalışır. Q-öğrenme, derin Q ağları (DQN) ve policy gradient yöntemleri sıkça tercih edilir.
3. Gerçek dünyada deneme yanılma uygulamaları riskli midir?
Evet, özellikle güvenlik kritik alanlarda. Bu nedenle, simülasyon ve güvenlik kontrolleri önceden uygulanmalıdır.
4. Deneme yanılma süreci veri miktarını artırır mı?
Evet, robotun her deneme sırasında veri toplaması nedeniyle veri hacmi yükselir. Bu, depolama ve işlem gücü gereksinimlerini artırır.
5. Robot öğrenmesi için hangi sensörler gereklidir?
Görsel, yakınlık, titreşim ve sıcaklık sensörleri, robotun çevresini algılaması ve öğrenmesi için önemlidir.
Sonuç
Robotların deneme yanılma yoluyla öğrenme yeteneği, günümüzün otomasyon ve yapay zeka arenasında belirleyici bir faktördür. Bu süreç, robotların çevresel değişkenlere hızla adapte olmasını sağlar. Tarihsel gelişim, uzman görüşleri ve gerçek dünya uygulamaları, deneme yanılma yönteminin robot öğrenmesinde vazgeçilmez olduğunu göstermektedir.
Robot öğrenmesi, sadece endüstriyel uygulamalarda değil, aynı zamanda günlük yaşamda da önemli devrimler yaratmaktadır. Etkin veri yönetimi, güvenlik önlemleri ve sürekli optimizasyonla, robotlar daha akıllı, daha güvenli ve daha verimli hale gelecektir.